
-
7:30 - 20:30
Cả CN & Lễ -

-


Orbbec Persee là dòng camera 3D tích hợp máy tính nhúng được phát triển nhằm kết hợp khả năng thu nhận dữ liệu chiều sâu với một nền tảng ARM có thể chạy ứng dụng trực tiếp trên thiết bị. Thay vì phải kết nối camera 3D với một PC riêng như nhiều hệ thống thị giác máy tính truyền thống, Persee tích hợp CPU, GPU, RAM, bộ nhớ trong, WiFi, Ethernet, HDMI, USB và hệ điều hành vào cùng một thiết bị.
Phần xử lý của Orbbec Persee sử dụng CPU Quad-Core Arm Cortex-A17 với xung nhịp tối đa khoảng 1.8GHz, GPU Mali-T7 hoạt động khoảng 600MHz và 2GB DDR3 RAM. Camera chiều sâu dựa trên nền tảng Astra của Orbbec, cung cấp dữ liệu RGB, IR và Depth phục vụ các ứng dụng nhận dạng cử chỉ, robot, 3D scanning, interactive display, kiosk, giáo dục, nghiên cứu và computer vision.
Với khả năng chạy Android hoặc Ubuntu, Persee có thể hoạt động như một máy tính camera độc lập. Người phát triển có thể kết nối thiết bị với màn hình qua HDMI, sử dụng bàn phím và chuột qua USB hoặc chạy ứng dụng không cần màn hình trong các hệ thống nhúng. Astra SDK, OpenNI 2 và các framework tương thích giúp truy cập dữ liệu chiều sâu để xây dựng ứng dụng riêng.
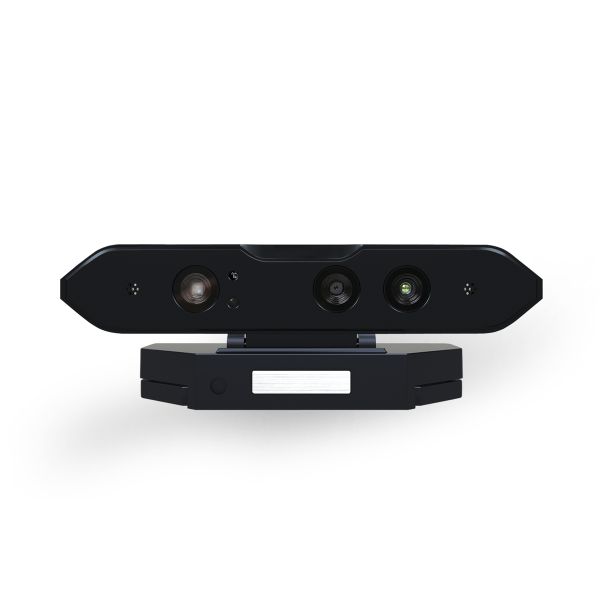
Điểm đặc biệt của Orbbec Persee là sự kết hợp giữa một depth camera và một máy tính ARM. Thiết kế này cho phép ứng dụng truy cập trực tiếp dữ liệu camera mà không cần một desktop hoặc laptop riêng để xử lý những chức năng cơ bản.
Trong hệ thống kiosk hoặc interactive display, Persee có thể kết nối trực tiếp với màn hình HDMI, nhận dữ liệu từ camera và chạy phần mềm giao diện ngay trên thiết bị. Trong robot hoặc hệ thống nhúng, Persee cũng có thể chạy headless và giao tiếp với các thiết bị khác qua Ethernet, WiFi hoặc USB.
CPU Quad-Core Cortex-A17 tốc độ tối đa khoảng 1.8GHz đảm nhiệm hệ điều hành, ứng dụng, networking và post-processing dữ liệu camera. GPU Mali-T7 khoảng 600MHz hỗ trợ tăng tốc đồ họa và các workload phù hợp với nền tảng.
Đây là nền tảng ARM thuộc thế hệ cũ nên không nên so sánh trực tiếp với các SoC AI hiện đại có NPU nhiều TOPS. Persee được thiết kế chủ yếu để cung cấp một hệ thống 3D vision tích hợp nhỏ gọn thay vì chạy Large Language Model hoặc Generative AI hiện đại.
Persee trang bị 2GB DDR3, đủ cho hệ điều hành Android hoặc Ubuntu và các ứng dụng computer vision được tối ưu cho nền tảng. Bộ nhớ eMMC tích hợp dùng để lưu hệ điều hành, SDK và chương trình.
Đối với cấu hình sản phẩm đang được niêm yết, dung lượng eMMC là 8GB và có khe microSD mở rộng. Một số tài liệu lịch sử của Persee từng công bố dung lượng khác, vì vậy khi thay eMMC, sao lưu firmware hoặc nhập kho nên đối chiếu trực tiếp revision và nhãn thiết bị.
Depth sensor của Persee dựa trên nền tảng Astra sử dụng Structured Light. Hệ thống chiếu mẫu hồng ngoại lên môi trường, camera IR quan sát sự biến dạng của mẫu rồi ASIC xử lý để tính khoảng cách tới từng vùng ảnh.
Dữ liệu chiều sâu giúp phần mềm xác định không chỉ màu sắc mà còn khoảng cách và hình dạng không gian của đối tượng. Đây là cơ sở để xây dựng gesture tracking, skeleton tracking, 3D scanning, đo kích thước hoặc hệ thống tương tác dựa trên khoảng cách.
Nền tảng depth Astra tương ứng hỗ trợ dữ liệu VGA khoảng 640 x 480 ở 30 khung hình mỗi giây. Đây là độ phân giải phổ biến cho thế hệ depth camera Structured Light này và phù hợp với nhiều thuật toán tương tác thời gian thực.
Một số listing trên thị trường ghi 640 x 400, nhưng đối với module Astra nguyên bản, thông số phổ biến và tài liệu nền tảng là 640 x 480@30fps. Khi ứng dụng yêu cầu profile cụ thể nên kiểm tra trực tiếp bằng OpenNI trên thiết bị thực tế.
Camera RGB tích hợp cung cấp hình ảnh 1280 x 720 ở 30fps và hỗ trợ UVC. RGB có thể được kết hợp với dữ liệu Depth để xây dựng hệ thống RGB-D, trong đó mỗi đối tượng vừa có thông tin hình ảnh màu vừa có thông tin khoảng cách.
RGB và Depth là hai pipeline khác nhau. Vì vậy nếu camera vẫn có hình màu nhưng mất Depth, cần kiểm tra riêng projector IR, depth sensor, ASIC và SDK thay vì thay toàn bộ thiết bị ngay lập tức.
Phạm vi hoạt động thường được công bố của Persee vào khoảng 0,6m đến 8m. Khoảng sử dụng tối ưu thực tế còn phụ thuộc bề mặt vật thể, ánh sáng môi trường và thuật toán sử dụng.
Structured Light được ưu tiên cho môi trường trong nhà. Ánh sáng mặt trời mạnh chứa nhiều thành phần hồng ngoại có thể làm suy giảm mẫu chiếu IR và khiến Depth Map xuất hiện vùng trống hoặc nhiễu. Đây có thể là giới hạn công nghệ thay vì lỗi camera.
Persee có thể chạy Android hoặc Ubuntu tùy image hệ thống. Android phù hợp với ứng dụng giao diện và thiết bị tương tác, trong khi Ubuntu thuận tiện hơn cho nhiều công cụ phát triển Linux, OpenNI và robotics.
Do Persee là nền tảng cũ, không nên tự cài một bản Ubuntu hoặc Android mới bất kỳ. Kernel, driver camera, bootloader và binary SDK có thể phụ thuộc image dành riêng cho Persee.
OpenNI 2 cho phép ứng dụng truy cập Depth Stream và các thông tin camera thông qua API. Astra SDK từng cung cấp thêm những chức năng phục vụ skeleton, hand tracking và ứng dụng 3D vision tùy phiên bản.
Khi một chương trình mới không nhận camera, cần kiểm tra kiến trúc ARM, phiên bản thư viện, OpenNI driver và hệ điều hành. Compatibility phần mềm là vấn đề quan trọng với thiết bị Legacy và không nên bị nhầm với lỗi sensor.
HDMI cho phép thiết bị kết nối trực tiếp với TV hoặc monitor. Kết hợp USB cho bàn phím, chuột và bộ nhớ ngoài, Persee có thể được sử dụng như một mini computer chuyên cho 3D vision.
Nếu HDMI mất hình nhưng camera vẫn có thể SSH hoặc truy cập qua network, lỗi có thể nằm ở cable, màn hình, output configuration hoặc mạch HDMI chứ không nhất thiết CPU đã hỏng.
Kết nối mạng giúp Persee truyền kết quả xử lý, điều khiển ứng dụng từ xa hoặc giao tiếp với server. Sản phẩm được niêm yết hiện nay mô tả LAN 10/100Mbps và WiFi 2.4GHz, cùng Bluetooth tích hợp.
Tốc độ LAN thấp hơn Gigabit là đặc điểm phần cứng của cấu hình này, không phải lỗi. Tương tự, WiFi không đạt tốc độ của các thiết bị 802.11ac hiện đại cũng không đồng nghĩa module wireless bị hỏng.
Depth camera giúp nhận biết khoảng cách và chuyển động của tay hoặc cơ thể để xây dựng giao diện điều khiển không chạm.
Robot có thể khai thác Depth Map để nhận biết vật cản, khoảng cách hoặc cấu trúc môi trường trong những ứng dụng phù hợp.
Point Cloud từ depth sensor có thể được xử lý để dựng dữ liệu hình học và thử nghiệm quét vật thể 3D.
Máy tính ARM và HDMI tích hợp giúp xây dựng hệ thống tương tác mà không cần một PC ngoài riêng biệt.
OpenNI và Linux giúp Persee phù hợp với những bài nghiên cứu liên quan RGB-D, robotics và xử lý hình ảnh 3D trên nền tảng phần cứng thế hệ cũ.
Các tình trạng dưới đây là lỗi camera-computer, camera Structured Light và thiết bị nhúng nói chung có thể phát sinh do thời gian sử dụng, nguồn điện, nhiệt độ, va đập, bộ nhớ flash, phần mềm hoặc linh kiện. Đây không phải khẳng định Orbbec Persee có lỗi thiết kế hoặc chắc chắn sẽ gặp những vấn đề này.
Adapter sai thông số, jack nguồn lỏng, mạch nguồn hoặc PMIC có thể khiến thiết bị không khởi động. Với thiết bị cũ nên kiểm tra đúng điện áp trên nhãn máy trước khi thử adapter khác.
eMMC lỗi, filesystem hỏng, bootloader, firmware hoặc nguồn không ổn định có thể khiến Persee dừng ở logo, boot loop hoặc màn hình đen.
Bộ nhớ flash đã hoạt động nhiều năm có thể xuống cấp. Nếu còn truy cập dữ liệu, nên sao lưu trước khi flash lại image vì thao tác ghi có thể làm mất dữ liệu cũ.
Thẻ nhớ, filesystem, socket microSD hoặc driver có thể là nguyên nhân. Nên thử thẻ tốt và dung lượng phù hợp trước khi sửa khe thẻ.
IR projector, depth sensor, ASIC, kết nối nội bộ hoặc OpenNI driver có thể gây mất Depth Stream. Camera RGB hoạt động không chứng minh toàn bộ module depth còn tốt.
RGB sensor, UVC driver hoặc kết nối nội bộ cần được kiểm tra. Có thể thử phần mềm mẫu để phân biệt lỗi ứng dụng với lỗi camera.
Vật thể ngoài phạm vi đo, ánh sáng mặt trời, bề mặt phản chiếu hoặc hấp thụ IR có thể làm Depth Map kém ổn định. Đây chưa chắc là sensor hỏng.
Va đập, nhiệt độ, alignment quang học hoặc calibration có thể ảnh hưởng dữ liệu. Nếu sai số lặp lại với vật chuẩn trong điều kiện trong nhà, nên kiểm tra hệ thống quang học và calibration.
Persee kết nối module depth với máy tính ARM bên trong. Nếu OpenNI không thấy sensor, có thể liên quan driver, USB nội bộ hoặc chính camera module.
Cổng USB, nguồn 5V USB, connector hoặc kernel driver có thể gây lỗi. Nên thử thiết bị ngoại vi công suất thấp đã xác nhận tốt.
Chức năng OTG còn phụ thuộc chế độ hệ điều hành. Cáp chỉ có chức năng sạc hoặc sử dụng sai mode có thể khiến thiết bị không được nhận.
Cáp, màn hình, resolution, hệ điều hành hoặc mạch HDMI đều cần được kiểm tra. Có thể thử truy cập network để xác định máy vẫn boot hay không.
Driver, anten, router, băng tần hoặc module wireless có thể là nguyên nhân. Đối với bản chỉ hỗ trợ 2.4GHz, việc không thấy mạng 5GHz không phải lỗi.
Nếu revision sử dụng LAN 10/100 thì đây là giới hạn phần cứng bình thường. Không nên cố sửa khi Link 100Mbps vẫn ổn định.
Driver, nhiễu RF, khoảng cách hoặc module wireless có thể gây mất kết nối. Cần thử nhiều thiết bị Bluetooth trước khi kết luận phần cứng lỗi.
Cấu hình mixer, Android/Ubuntu audio driver, microphone hoặc mạch audio có thể gây lỗi. Nếu chỉ một ứng dụng mất âm thanh nên kiểm tra quyền microphone trước.
Audio routing, volume, headphone jack hoặc codec audio có thể là nguyên nhân.
Bụi, khe thông gió bị che, nhiệt độ môi trường hoặc hệ điều hành tải CPU/GPU liên tục có thể làm máy nóng và mất ổn định.
Adapter xuống cấp, sụt áp, eMMC lỗi, kernel crash hoặc nhiệt độ cao đều có thể gây reboot ngẫu nhiên.
Persee là nền tảng cũ. Astra SDK, OpenNI và thư viện ARM có thể không tương thích hệ điều hành hoặc package mới. Đây là vấn đề phần mềm và vòng đời sản phẩm, không nhất thiết là lỗi phần cứng.
Persee không phải thiết bị chống nước. Nếu bị ướt cần rút nguồn ngay và không tiếp tục bật thử nhiều lần vì có thể làm chập mainboard, camera và mạch nguồn.
Nên kiểm tra phần cứng khi thiết bị không lên nguồn với adapter đúng, boot loop liên tục, eMMC không đọc được, Depth hoặc RGB mất hoàn toàn, HDMI và USB không hoạt động, máy quá nóng, camera bị sai Depth sau va đập hoặc board có dấu hiệu cháy và oxy hóa.
Nếu lỗi chỉ xuất hiện sau khi thay Android, Ubuntu, OpenNI hoặc SDK, nên ưu tiên kiểm tra compatibility phần mềm. Với một nền tảng Legacy như Persee, driver và image hệ điều hành cũ là nguyên nhân rất dễ bị nhầm thành hư phần cứng.
Không. Persee tích hợp cả camera 3D và máy tính ARM, cho phép chạy Android hoặc Ubuntu trực tiếp trên thiết bị.
Thiết bị sử dụng CPU Quad-Core Arm Cortex-A17 với xung tối đa khoảng 1.8GHz.
Cấu hình được đề cập sử dụng 2GB DDR3 RAM.
Nền tảng Astra của Persee hỗ trợ khoảng 640 x 480 ở 30fps.
Camera RGB hỗ trợ khoảng 1280 x 720 ở 30fps và UVC.
Phạm vi thường được công bố cho Persee khoảng 0,6m đến 8m, tùy điều kiện môi trường và đối tượng.
Có. Ubuntu là một trong những hệ điều hành được hỗ trợ cho nền tảng Persee, bên cạnh Android.
Có. Orbbec từng xác nhận ứng dụng có thể chạy trực tiếp trên Persee và dùng OpenNI 2 để lấy dữ liệu Depth.
Không. OpenNI driver, SDK, ánh sáng môi trường, IR projector và cấu hình phần mềm đều có thể gây mất Depth.
Persee nguyên bản dùng Cortex-A17, 2GB DDR3 và camera Astra thế hệ đầu. Persee+ là thế hệ kế nhiệm dùng nền tảng Amlogic A311D, RAM lớn hơn, camera depth và giao tiếp hiện đại hơn. Không nên trộn thông số hai sản phẩm.
Orbbec Persee là hệ thống camera-computer 3D tích hợp CPU Cortex-A17 bốn nhân, GPU Mali-T7, RAM 2GB DDR3, camera RGB 720p và depth camera Structured Light. Thiết bị hỗ trợ Android, Ubuntu, OpenNI, HDMI, USB, Ethernet, WiFi và Bluetooth, phù hợp nghiên cứu 3D vision, robot, gesture control, kiosk và các hệ thống tương tác.
Trong quá trình sử dụng, nếu Persee không lên nguồn, boot loop, eMMC không đọc được, camera RGB hoặc Depth mất tín hiệu, dữ liệu 3D sai bất thường, USB, HDMI, Ethernet, WiFi hoặc audio không hoạt động, cần kiểm tra đồng thời nguồn, hệ điều hành, SDK và phần cứng trước khi quyết định thay linh kiện.
Do đây là nền tảng camera 3D thế hệ cũ, nhiều lỗi có thể liên quan image Android/Ubuntu hoặc compatibility OpenNI/Astra SDK. Việc xác định đúng nguyên nhân giúp tránh thay camera hoặc mainboard khi thực tế chỉ cần sửa cấu hình hoặc khôi phục firmware.
Nếu cần kiểm tra Orbbec Persee, xử lý nguồn, eMMC, microSD, Depth Sensor, IR Projector, RGB Camera, HDMI, USB, Ethernet, WiFi/Bluetooth, microphone, audio hoặc PCB bị chập và oxy hóa, hãy liên hệ Trung tâm bảo hành Viện Máy Tính để được tư vấn và kiểm tra theo tình trạng thực tế của thiết bị.
Hotline Viện Máy Tính: 0967891080


 0967891080

