
-
7:30 - 20:30
Cả CN & Lễ -

-


Khung xe Robot STEM DFRobot Maqueen ROB0148 dành cho BBC micro:bit là nền tảng robot giáo dục nhỏ gọn được phát triển để hỗ trợ học lập trình, điện tử, điều khiển động cơ và tư duy STEM. Maqueen hướng đến học sinh, người mới tiếp cận robotics, giáo viên và người phát triển muốn xây dựng nhanh một robot di động mà không phải tự thiết kế toàn bộ mạch điều khiển động cơ, cảm biến và hệ thống cơ khí từ đầu.
Nền tảng Maqueen tích hợp sẵn hai động cơ giảm tốc kim loại N20, hai cảm biến dò line hồng ngoại, bộ thu tín hiệu hồng ngoại, buzzer, LED, bốn đèn RGB, giao tiếp dành cho cảm biến siêu âm SR04/SR04P, I2C và các cổng mở rộng Gravity. Người dùng chỉ cần lắp BBC micro:bit tương thích, cấp nguồn và lập trình để robot thực hiện các bài tập như chạy tiến, lùi, rẽ, bám vạch, né vật cản, điều khiển từ xa hoặc tạo hiệu ứng ánh sáng và âm thanh.
Sản phẩm phù hợp với môi trường giáo dục vì hỗ trợ lập trình trực quan bằng MakeCode và Mind+, đồng thời có thể được sử dụng trong các dự án MicroPython phù hợp. Thiết kế plug-and-play giúp giảm thời gian lắp ráp, cho phép người học tập trung nhiều hơn vào thuật toán, logic điều khiển, cảm biến và cách robot phản ứng với môi trường.
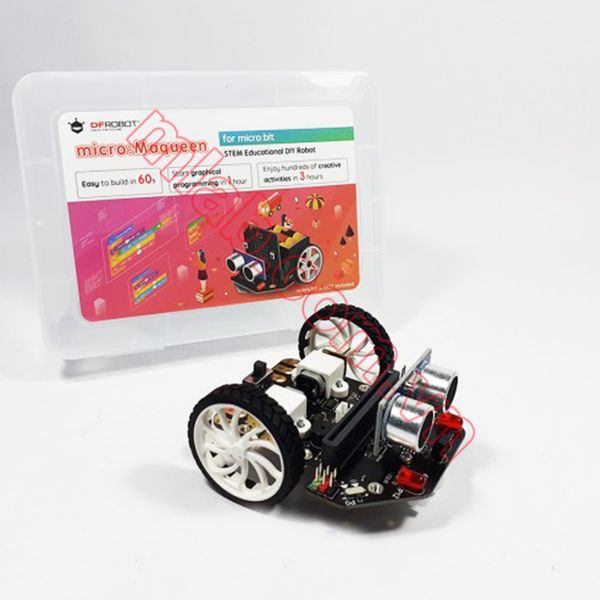
Maqueen được thiết kế để tận dụng BBC micro:bit làm bộ điều khiển chính. Khi micro:bit được cắm đúng vào khe kết nối trên robot, chương trình chạy trên micro:bit có thể gửi lệnh điều khiển động cơ, đọc cảm biến dò line, kích hoạt buzzer, LED RGB hoặc xử lý dữ liệu từ cảm biến mở rộng.
Điểm mạnh của cách thiết kế này là người học không phải đấu nhiều dây giữa motor driver, motor và cảm biến như khi xây một robot từ linh kiện rời. Các mạch cần thiết đã được tích hợp trên Maqueen, giúp giảm khả năng đấu nhầm và rút ngắn thời gian từ lúc bắt đầu đến khi robot có thể di chuyển.
Maqueen sử dụng hai động cơ giảm tốc N20 được bố trí độc lập ở hai bên thân xe. Cơ chế điều khiển vi sai cho phép robot tiến, lùi, rẽ trái, rẽ phải hoặc xoay bằng cách thay đổi chiều và tốc độ của từng motor.
Motor được điều khiển bằng PWM, nhờ đó phần mềm có thể thay đổi tốc độ thay vì chỉ bật hoặc tắt hoàn toàn. Đây là nền tảng phù hợp để học những khái niệm như tốc độ, hướng quay, điều khiển vi sai và thuật toán bám đường.
Phía dưới Maqueen tích hợp hai cảm biến grayscale hồng ngoại để nhận biết sự khác biệt giữa vạch tối và nền sáng. Dữ liệu từ hai cảm biến có thể được sử dụng để xây dựng robot line follower.
Thuật toán cơ bản có thể xác định robot đang lệch về bên trái hay bên phải dựa trên trạng thái của từng cảm biến rồi điều chỉnh hai motor. Đây là một bài tập phổ biến trong giáo dục robotics vì kết hợp cảm biến, điều kiện logic và điều khiển động cơ.
Maqueen cung cấp giao tiếp dành cho cảm biến siêu âm SR04 hoặc SR04P. Với bộ sản phẩm bán tại một số nhà cung cấp Việt Nam, cảm biến HC-SR04 được bán kèm cùng thân xe.
Cảm biến siêu âm giúp robot đo khoảng cách đến vật cản ở phía trước. Người dùng có thể lập trình Maqueen dừng, lùi hoặc đổi hướng khi phát hiện vật nằm trong khoảng cách đặt trước, từ đó xây dựng bài toán tránh chướng ngại vật tự động.
Bộ thu IR tích hợp hỗ trợ tín hiệu theo giao thức NEC. Khi sử dụng remote tương thích, micro:bit có thể nhận mã phím và chuyển chúng thành lệnh cho robot như tiến, lùi, rẽ hoặc dừng.
Remote không nhất thiết nằm trong bộ sản phẩm cơ bản. Nếu cần điều khiển hồng ngoại, người dùng phải kiểm tra phụ kiện thực tế của gói hàng.
Bốn LED RGB cho phép tạo nhiều màu sắc và hiệu ứng để hiển thị trạng thái robot. Ví dụ robot có thể đổi màu khi phát hiện chướng ngại vật, khi chuyển chế độ hoặc khi hoàn thành một nhiệm vụ.
Buzzer tích hợp hỗ trợ tạo âm báo và các bài tập về âm thanh. Khi kết hợp LED, động cơ và buzzer, Maqueen có thể trở thành nền tảng cho những dự án STEM có tính tương tác cao hơn thay vì chỉ là xe robot chạy theo lệnh.
Maqueen cung cấp giao tiếp I2C cùng ba cổng Gravity tương ứng P0, P1 và P2. Các cổng này giúp người dùng mở rộng thêm cảm biến hoặc module tương thích mà không phải sửa trực tiếp PCB.
Trước khi kết nối module ngoài cần kiểm tra mức điện áp và pinout. Không nên mặc định mọi cảm biến sử dụng connector tương tự đều có thể cắm trực tiếp, vì cấp sai điện áp hoặc đấu sai chân có thể gây hỏng cảm biến hoặc mạch điều khiển trên Maqueen.
Microsoft MakeCode là một trong những nền tảng phổ biến nhất cho BBC micro:bit. Người dùng có thể thêm extension Maqueen của DFRobot rồi kéo thả các khối lệnh để điều khiển motor, cảm biến và các thành phần trên robot.
Cách lập trình bằng block phù hợp cho người mới vì không yêu cầu nhớ ngay cú pháp. Khi đã quen với logic, người học có thể tiếp tục khám phá JavaScript, Python hoặc các môi trường khác tùy chương trình đào tạo.
Ngoài MakeCode, hệ sinh thái DFRobot còn có Mind+ và tài liệu MicroPython. Điều này giúp Maqueen có thể được sử dụng qua nhiều giai đoạn học tập, từ kéo thả block đến lập trình dạng văn bản.
Việc chuyển từ giao diện đồ họa sang Python giúp học sinh hiểu sâu hơn về biến, điều kiện, vòng lặp, hàm và cấu trúc chương trình trong khi vẫn sử dụng cùng một nền tảng robot vật lý.
Học sinh có thể lập trình xe tiến, lùi, rẽ và dừng để làm quen với motor và điều kiện điều khiển.
Hai cảm biến hồng ngoại được dùng để xây dựng thuật toán bám vạch và chỉnh hướng tự động.
Cảm biến siêu âm cho phép đo khoảng cách rồi đưa ra hành động phù hợp khi gặp chướng ngại.
Bộ thu IR NEC có thể nhận lệnh từ remote tương thích và chuyển thành hành động của robot.
Các cổng mở rộng cho phép kết nối thêm module để xây dựng nhiều bài thực hành về điện tử và cảm biến.
Các tình trạng dưới đây là những lỗi robot giáo dục và bo mạch điện tử nói chung có thể phát sinh do pin, va đập, motor, dây dẫn, chất lỏng, thao tác sai hoặc linh kiện hao mòn. Đây không phải khẳng định DFRobot Maqueen ROB0148 có lỗi thiết kế hoặc chắc chắn sẽ gặp những vấn đề này.
Pin yếu, pin lắp ngược, tiếp điểm hộp pin, công tắc nguồn, dây nguồn hoặc mạch nguồn trên robot có thể khiến hệ thống không hoạt động. Nên thử bộ pin tốt và kiểm tra điện áp trước khi thay board.
micro:bit chưa được cắm đúng, chương trình chưa tải thành công, thư viện Maqueen chưa được sử dụng đúng hoặc motor driver có thể là nguyên nhân. Đèn nguồn sáng chỉ xác nhận một phần hệ thống đang được cấp điện.
Khe cắm micro:bit bị bẩn, cong hoặc lỏng có thể khiến robot hoạt động lúc được lúc không. Cần ngắt nguồn trước khi tháo lắp và vệ sinh các contact.
Motor, dây motor, bánh răng, driver hoặc chương trình có thể gây lỗi. Có thể kiểm tra bằng cách chạy chương trình điều khiển từng motor riêng biệt.
Pin yếu, nguồn motor, driver PWM hoặc chương trình là các hạng mục cần kiểm tra. Motor yêu cầu dòng lớn hơn các LED nên robot có thể vẫn sáng đèn trong khi pin đã yếu đến mức không đủ sức kéo motor.
Bánh xe lỏng trục, hộp số N20 hỏng hoặc vật cản cơ khí có thể làm motor quay nhưng xe không truyền lực đúng.
Hai động cơ DC không phải lúc nào cũng có tốc độ tuyệt đối giống nhau. Pin, ma sát bánh xe, mặt sàn và sai số motor có thể làm xe lệch. Có thể hiệu chỉnh PWM từng bên trong chương trình.
Mặt đường, độ tương phản, ánh sáng môi trường, bụi trên cảm biến hoặc thuật toán có thể gây lỗi. Cần thử trên bản đồ line tracking phù hợp trước khi kết luận cảm biến hỏng.
Cảm biến IR, đường tín hiệu hoặc bề mặt quá phản xạ có thể là nguyên nhân. Nếu đổi nền thử nghiệm vẫn không thay đổi, cần kiểm tra phần cứng cảm biến.
HC-SR04 lắp sai, dây tín hiệu lỏng, nguồn 5V, thư viện hoặc module siêu âm có thể gây giá trị 0. Đây cũng là một tình trạng được DFRobot đưa vào mục hỗ trợ của Maqueen.
Bề mặt vật thể nghiêng, vật mềm hấp thụ âm, khoảng cách quá gần hoặc nhiễu có thể làm kết quả không ổn định. Không nên thay sensor chỉ dựa trên một phép đo.
Remote không dùng mã NEC, pin remote yếu, bộ thu IR bị che hoặc chương trình đọc mã chưa đúng có thể là nguyên nhân.
Lệnh lập trình, nguồn, LED hoặc đường dữ liệu có thể gây lỗi. Nếu chỉ một LED sai trong khi các LED khác hoạt động bình thường, cần kiểm tra riêng linh kiện đó.
Code, chân điều khiển hoặc buzzer có thể gây mất tiếng. Trên một số cấu hình micro:bit cần chú ý việc chia sẻ chức năng của các chân I/O.
Địa chỉ I2C trùng, dây nối sai, điện áp không phù hợp hoặc thư viện cảm biến có thể là nguyên nhân. Nên quét địa chỉ I2C và kiểm tra module ngoài trước khi sửa Maqueen.
Pin micro:bit có thể đang được chương trình khác sử dụng, module ngoài không tương thích hoặc connector bị hư. Cần kiểm tra từng cổng với thiết bị đã xác nhận tốt.
Va đập, trục motor cong hoặc bánh gắn không chắc có thể gây rung và làm robot khó chạy thẳng. Đây là lỗi cơ khí có thể xử lý riêng mà không cần thay toàn bộ bo mạch.
Robot giáo dục thường được tháo lắp nhiều lần nên dây và tiếp điểm pin có thể hao mòn. Nguồn chập chờn có thể khiến micro:bit reset khi motor bắt đầu quay.
Pin yếu hoặc sụt áp dưới tải là nguyên nhân nên kiểm tra trước. Motor hút dòng lớn hơn khi khởi động và có thể kéo điện áp xuống khiến hệ thống reset.
Maqueen là bo mạch điện tử hở và không chống nước. Nếu robot bị ướt cần tháo pin ngay và không tiếp tục bật thử nhiều lần vì có thể gây chập motor driver, micro:bit hoặc các cảm biến.
Nên kiểm tra kỹ thuật khi robot không lên nguồn dù đã thay pin tốt, một motor không hoạt động sau khi đã kiểm tra chương trình, khe micro:bit mất tiếp xúc, cảm biến line hoặc ultrasonic không phản hồi, cổng mở rộng bị chập, board quá nóng hoặc có dấu hiệu cháy và oxy hóa.
Nếu lỗi chỉ xuất hiện trong một chương trình, nên thử ví dụ mẫu từ DFRobot trước. Việc robot chạy đúng với chương trình mẫu thường cho thấy phần cứng còn hoạt động và lỗi nằm ở code hoặc cấu hình phần mềm.
Phiên bản khung xe ROB0148 được đề cập không mặc định bao gồm BBC micro:bit. Người dùng cần chuẩn bị micro:bit tương thích riêng.
Maqueen sử dụng hai động cơ giảm tốc kim loại N20 điều khiển bằng PWM.
Có. Nền tảng tích hợp hai cảm biến hồng ngoại grayscale ở mặt dưới để nhận biết đường line.
Maqueen có cổng dành cho SR04/SR04P. Bộ sản phẩm theo nguồn bán tại Việt Nam được đề cập có kèm một cảm biến HC-SR04.
Nguồn yêu cầu khoảng 3.5V–5V DC. Có thể sử dụng ba pin AAA hoặc nguồn lithium 3.6V–3.7V phù hợp theo hướng dẫn DFRobot.
Có. MakeCode là môi trường lập trình chính và DFRobot cung cấp extension Maqueen để điều khiển robot.
Có tài liệu MicroPython dành cho nền tảng Maqueen, phù hợp khi người học muốn chuyển từ lập trình block sang code dạng văn bản.
Chưa chắc. Sai số tốc độ giữa hai motor, pin, mặt sàn và ma sát bánh xe đều có thể khiến robot lệch. Có thể hiệu chỉnh PWM từng motor trong phần mềm.
Không. Pin yếu, chương trình sai, micro:bit tiếp xúc kém hoặc motor có vấn đề đều có thể tạo triệu chứng tương tự.
Chưa chắc. Dây kết nối, nguồn, chương trình, vị trí vật cản hoặc module SR04 đều cần được kiểm tra trước.
DFRobot Maqueen ROB0148 là nền tảng Robot STEM nhỏ gọn dành cho BBC micro:bit, tích hợp hai động cơ N20, hai cảm biến dò line, bộ thu hồng ngoại, buzzer, LED RGB, giao tiếp siêu âm, I2C và các cổng mở rộng. Sản phẩm phù hợp cho học lập trình, robotics, điều khiển cảm biến và các bài thực hành STEM tại trường học hoặc tại nhà.
Trong quá trình sử dụng, nếu Maqueen không lên nguồn, motor không quay, robot chạy lệch bất thường, micro:bit tiếp xúc chập chờn, cảm biến line không nhận vạch, HC-SR04 luôn báo 0, IR Receiver không hoạt động, LED hoặc buzzer lỗi, cần kiểm tra cả phần mềm, nguồn và linh kiện trước khi quyết định thay thế.
Các lỗi cơ khí như bánh xe lỏng, trục motor, hộp số N20 hoặc khung bị lệch cũng có thể làm robot di chuyển không chính xác dù bo mạch vẫn bình thường. Việc chẩn đoán từng bộ phận giúp tránh thay nguyên bộ robot khi chỉ một linh kiện nhỏ gặp vấn đề.
Nếu cần kiểm tra Khung xe Robot STEM DFRobot Maqueen ROB0148 dành cho BBC micro:bit, xử lý hộp pin, công tắc nguồn, khe micro:bit, motor N20, driver motor, cảm biến line, cảm biến siêu âm, IR Receiver, LED RGB, buzzer, I2C, cổng Gravity hoặc PCB bị chập và oxy hóa, hãy liên hệ Trung tâm bảo hành Viện Máy Tính để được tư vấn và kiểm tra theo tình trạng thực tế của thiết bị.
Hotline Viện Máy Tính: 0967891080


 0967891080

