
-
7:30 - 20:30
Cả CN & Lễ -

-


Orbbec Astra Embedded S là camera 3D nhỏ gọn được phát triển cho các hệ thống thị giác máy tính và thiết bị nhúng cần thu nhận dữ liệu chiều sâu ở khoảng cách gần. Sản phẩm sử dụng công nghệ Structured Light với nguồn hồng ngoại 940nm, kết hợp ASIC xử lý depth do Orbbec thiết kế để tạo Depth Map, Point Cloud, hình ảnh IR và RGB phục vụ nhiều ứng dụng computer vision.
Với khoảng đo chiều sâu từ khoảng 0,25m đến 1,5m, Astra Embedded S đặc biệt phù hợp cho các tình huống cần quan sát chủ thể ở cự ly gần như nhận diện khuôn mặt 3D, nhận dạng cử chỉ, kiosk tự phục vụ, POS Terminal, đo kích thước sản phẩm, kiểm tra chất lượng, AR/VR và các thiết bị tương tác không chạm. Kích thước chỉ khoảng 69 x 22,9 x 15mm cùng trọng lượng khoảng 27g giúp camera dễ tích hợp vào enclosure và thiết bị nhúng có không gian hạn chế.
Camera sử dụng một kết nối USB Type-C để vừa truyền dữ liệu vừa cấp nguồn, hỗ trợ vận hành qua USB 2.0 hoặc USB 3.0 trong các cấu hình tương thích. Đối với ứng dụng cần độ phân giải và tốc độ khung hình cao, sử dụng USB 3.0 cùng máy chủ đáp ứng yêu cầu phần mềm sẽ giúp khai thác thiết bị hiệu quả hơn.
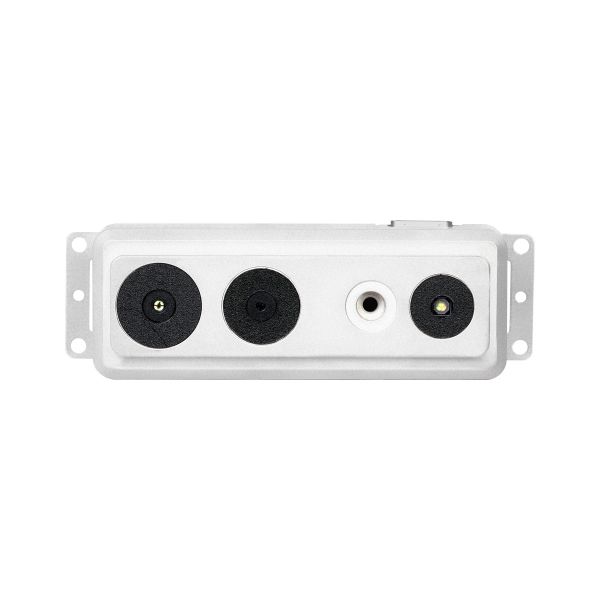
Astra Embedded S sử dụng công nghệ Structured Light để xác định khoảng cách và cấu trúc ba chiều của vật thể. Hệ thống chiếu một mẫu ánh sáng hồng ngoại lên bề mặt mục tiêu, sau đó camera thu lại mẫu bị biến dạng và bộ xử lý tính toán thông tin chiều sâu.
Phương pháp này đặc biệt phù hợp với các ứng dụng trong nhà và khoảng cách gần. Thay vì chỉ nhận hình ảnh phẳng như camera RGB thông thường, hệ thống có thể biết mỗi vùng ảnh nằm cách camera bao xa, từ đó xây dựng Depth Map hoặc Point Cloud 3D phục vụ thuật toán nhận diện và đo lường.
Khoảng hoạt động từ 0,25m đến 1,5m cho thấy Astra Embedded S được tối ưu cho các ứng dụng short-range. Đây là khoảng phù hợp với khuôn mặt người đứng trước kiosk, bàn thao tác, sản phẩm trên dây chuyền hoặc các hệ thống gesture control.
Nếu đối tượng nằm gần hơn hoặc xa hơn phạm vi thiết kế, dữ liệu Depth có thể không đầy đủ hoặc xuất hiện nhiều pixel không hợp lệ. Đây có thể là giới hạn vận hành bình thường chứ không nhất thiết camera bị hỏng.
Astra Embedded S hỗ trợ độ phân giải Depth tối đa 1280 x 800 ở 30 khung hình mỗi giây. Khi ưu tiên tốc độ hơn độ phân giải, camera có thể đạt đến 60fps tại 640 x 400 trong cấu hình hỗ trợ.
Chế độ 60fps phù hợp hơn với gesture recognition hoặc các tình huống có chuyển động nhanh, trong khi 1280 x 800 mang lại lượng điểm chiều sâu lớn hơn cho ứng dụng cần chi tiết hình học.
Ngoài cảm biến Depth, Astra Embedded S còn cung cấp hình ảnh RGB đến 1920 x 1080 ở 30fps. Dữ liệu màu có thể kết hợp với Depth để tạo hệ thống nhận dạng đối tượng, nhận dạng khuôn mặt hoặc ứng dụng cần đồng thời thông tin màu sắc và khoảng cách.
RGB FOV khoảng 71,5° ngang và 56,7° dọc, trong khi Depth FOV khoảng 67,9° ngang và 45,3° dọc. Hai trường nhìn không hoàn toàn giống nhau nên ứng dụng cần sử dụng chức năng alignment hoặc transformation phù hợp khi ghép RGB với Depth.
Depth Map biểu diễn khoảng cách của từng pixel tới camera, còn Point Cloud chuyển dữ liệu thành các điểm trong không gian ba chiều. IR giúp kiểm tra hình ảnh hồng ngoại mà hệ thống Structured Light sử dụng trong quá trình tính toán chiều sâu.
Các dạng dữ liệu này giúp Astra Embedded S linh hoạt cho nhiều bài toán từ đo lường, nhận dạng đến xây dựng mô hình 3D. Khả năng khai thác từng stream phụ thuộc SDK và ứng dụng được triển khai trên máy chủ.
Astra Embedded S sử dụng USB Type-C cho cả nguồn và dữ liệu, giúp giảm số lượng dây trong thiết bị nhúng. Camera hỗ trợ hoạt động với USB 2.0 hoặc USB 3.0, nhưng băng thông thực tế của từng chuẩn khác nhau.
Nếu camera chỉ kết nối ở USB 2.0, một số tổ hợp độ phân giải và frame rate có thể bị giới hạn bởi băng thông host. Vì vậy tốc độ thấp chưa chắc do sensor hoặc ASIC bị lỗi; cáp USB, port máy tính, USB hub và controller host cũng cần được kiểm tra.
Kích thước khoảng 69 x 22,9 x 15mm cùng trọng lượng 27g giúp Astra Embedded S thuận tiện để tích hợp vào kiosk, POS, thiết bị kiểm soát truy cập và các enclosure nhỏ.
Thiết kế compact cũng phù hợp với các sản phẩm OEM cần camera được đặt phía sau mặt kính hoặc bên trong vỏ thiết bị. Khi tích hợp cần bảo đảm khu vực trước bộ phát và cảm biến IR không bị vật liệu hoặc khung vỏ che khuất.
Thông tin chiều sâu giúp hệ thống có thêm dữ liệu hình học của khuôn mặt bên cạnh ảnh RGB, phù hợp các kiosk nhận dạng và hệ thống xác thực được phát triển với thuật toán tương thích.
Depth camera có thể theo dõi chuyển động tay hoặc cơ thể để xây dựng giao diện điều khiển không chạm.
Thiết kế nhỏ, USB một cáp và khoảng đo gần phù hợp để tích hợp vào terminal bán hàng, kiosk hoặc thiết bị kiểm soát truy cập.
Depth Map và Point Cloud có thể được phần mềm sử dụng để đo hình học, kiểm tra kích thước hoặc phân tích bề mặt trong phạm vi độ chính xác của hệ thống.
Thông tin không gian ba chiều có thể hỗ trợ xây dựng hiệu ứng tương tác, nhận dạng vị trí và ứng dụng thực tế tăng cường phù hợp.
Orbbec OpenNI SDK là một trong những bộ SDK chính dành cho Astra Embedded S. Camera cũng xuất hiện trong danh sách hỗ trợ của Orbbec SDK nhánh tương thích cũ, cùng các wrapper ROS, ROS2 và Python tương ứng.
Astra SDK cũ cũng từng hỗ trợ model này nhưng bản 2.1.3 đã ngừng phát triển. Khi xây dựng hệ thống mới hoặc sửa lỗi phần mềm cần kiểm tra chính xác phiên bản SDK, hệ điều hành và driver thay vì mặc định bộ SDK mới nhất của Orbbec hỗ trợ mọi camera Legacy theo cùng một cách.
Các tình trạng dưới đây là những lỗi hoặc vấn đề camera 3D nói chung có thể phát sinh do cáp, cổng USB, nguồn điện, va đập, nhiệt độ, môi trường ánh sáng, firmware hoặc linh kiện điện tử. Đây không phải khẳng định Astra Embedded S có lỗi thiết kế hoặc chắc chắn sẽ gặp các vấn đề này.
Cáp USB-C, port USB, nguồn từ host, driver hoặc connector trên camera có thể là nguyên nhân. Nên thử camera trên một port và một máy tính khác trước khi xác định PCB bị lỗi.
SDK không đúng, stream profile không được hỗ trợ, bộ phát IR, cảm biến Depth hoặc ASIC xử lý đều có thể gây mất dữ liệu chiều sâu. Nếu RGB vẫn hoạt động, cần kiểm tra riêng hệ thống Depth trước khi thay toàn bộ camera.
Driver, cấu hình stream hoặc phần cứng IR có thể là nguyên nhân. Nên thử bằng công cụ mẫu của SDK để loại trừ lỗi ứng dụng tự viết.
Đối tượng nằm ngoài khoảng 0,25–1,5m, bề mặt khó đo hoặc điều kiện ánh sáng không phù hợp có thể khiến nhiều pixel Depth không hợp lệ. Camera Structured Light được tối ưu cho môi trường trong nhà.
Structured Light phụ thuộc vào khả năng camera quan sát mẫu hồng ngoại được chiếu lên vật thể. Ánh sáng mặt trời mạnh hoặc nguồn hồng ngoại môi trường có thể làm giảm độ tương phản của mẫu và ảnh hưởng dữ liệu Depth. Đây là giới hạn môi trường, chưa chắc là lỗi phần cứng.
Va đập mạnh, thay đổi vị trí quang học, bề mặt mục tiêu hoặc điều kiện môi trường có thể ảnh hưởng kết quả. Nếu sai số xuất hiện ổn định trên nhiều đối tượng chuẩn ở cùng khoảng cách, camera cần được kiểm tra calibration và hệ thống quang học.
Ánh sáng, vật thể phản xạ, rung cơ học, USB không ổn định hoặc cấu hình filter đều có thể ảnh hưởng dữ liệu. Nên thử đối tượng matte cố định trong môi trường trong nhà trước khi xác định sensor lỗi.
USB host, cáp, hub, CPU máy tính, SDK hoặc việc chạy đồng thời nhiều stream có thể giới hạn tốc độ. Nên kiểm tra camera đang kết nối ở USB 3.0 và thử riêng Depth stream.
Stream profile, băng thông USB hoặc phần mềm có thể đang yêu cầu chế độ khác. Cần kiểm tra thiết lập trước khi kết luận cảm biến RGB hỏng.
Connector bị mòn, cáp hỏng, chân tiếp xúc bẩn hoặc tác động cơ học có thể khiến camera disconnect và reconnect liên tục.
Đây là dấu hiệu cần kiểm tra cáp USB-C, connector và mối hàn cổng. Không nên tiếp tục kéo hoặc ép cáp vì có thể làm PCB hư nặng hơn.
Môi trường lắp kín, nhiệt độ vượt phạm vi hoạt động, nguồn USB hoặc linh kiện bên trong có thể là nguyên nhân. Camera được thiết kế sử dụng trong khoảng 10°C đến 40°C.
Astra Embedded S là sản phẩm Legacy nên cần đặc biệt chú ý compatibility của SDK và driver. Một bộ SDK mới không liệt kê model này có thể không hoạt động như phiên bản OpenNI hoặc Orbbec SDK tương thích trước đó.
Wrapper, quyền USB, udev rule, SDK hoặc phiên bản hệ điều hành có thể là nguyên nhân. Nên xác minh camera hoạt động bằng SDK cơ bản trước rồi mới kiểm tra ROS.
Depth và RGB có FOV khác nhau nên ứng dụng cần dùng calibration và transformation phù hợp. Nếu tự ghép hai stream mà không dùng thông số camera, hình ảnh có thể lệch dù phần cứng vẫn bình thường.
Vết trầy, bụi hoặc dầu trên khu vực cảm biến và bộ phát IR có thể làm giảm chất lượng dữ liệu. Nên vệ sinh bằng dụng cụ phù hợp và tránh dùng vật cứng tác động lên bề mặt quang học.
Astra Embedded S không được công bố là camera chống nước. Nếu thiết bị bị ướt cần ngắt USB ngay và không tiếp tục cắm thử nhiều lần vì có thể làm chập ASIC, sensor hoặc mạch nguồn.
Nên kiểm tra phần cứng khi camera hoàn toàn không được nhận trên nhiều máy tính và nhiều cáp tốt, Depth hoặc RGB mất hoàn toàn dù đã thử đúng SDK, USB-C chập chờn, thiết bị nóng bất thường, sai số Depth tăng rõ rệt trong môi trường kiểm tra chuẩn hoặc vỏ và hệ thống quang học bị hư sau va đập.
Nếu vấn đề chỉ xuất hiện sau khi thay hệ điều hành, SDK hoặc ứng dụng, cần ưu tiên kiểm tra compatibility phần mềm. Việc camera đã thuộc nhóm Legacy khiến phiên bản driver và SDK trở thành yếu tố đặc biệt quan trọng trong quá trình chẩn đoán.
Camera sử dụng công nghệ Structured Light với bước sóng hồng ngoại 940nm để tính toán dữ liệu chiều sâu.
Orbbec công bố phạm vi Depth khoảng 0,25m đến 1,5m, phù hợp ứng dụng cự ly gần.
Camera hỗ trợ tối đa khoảng 1280 x 800 ở 30fps và có chế độ 640 x 400 lên đến 60fps.
Có. RGB hỗ trợ tối đa 1920 x 1080 ở 30fps.
Không. Thông số Orbbec xác nhận Astra Embedded S không tích hợp IMU.
Thiết bị sử dụng USB Type-C cho nguồn và dữ liệu, với hỗ trợ vận hành USB 2.0 hoặc USB 3.0 trong cấu hình phù hợp.
Sản phẩm được Orbbec xác định cho môi trường trong nhà. Ánh sáng mạnh và nhiễu hồng ngoại có thể ảnh hưởng công nghệ Structured Light.
Có. Dữ liệu đầu ra được Orbbec liệt kê gồm Point Cloud, Depth Map, IR và RGB.
Không. Sản phẩm hiện thuộc nhóm Legacy của Orbbec. Khi triển khai hệ thống cần lưu ý vòng đời sản phẩm và khả năng hỗ trợ phần mềm.
Không. SDK, driver, USB, stream profile, môi trường đo và cấu hình ứng dụng đều có thể tạo triệu chứng tương tự. Chỉ nên xác định lỗi phần cứng sau khi đã loại trừ các yếu tố này.
Orbbec Astra Embedded S là camera 3D Structured Light nhỏ gọn dành cho ứng dụng khoảng cách gần, cung cấp Depth 1280 x 800, RGB Full HD, Point Cloud, IR và kết nối USB Type-C. Thiết bị phù hợp với nhận diện khuôn mặt, gesture recognition, kiosk, POS, đo kích thước và các hệ thống thị giác máy tính trong nhà.
Trong quá trình sử dụng, nếu Astra Embedded S không được máy tính nhận, USB-C chập chờn, RGB mất hình, Depth Stream không hoạt động, Point Cloud bị sai, dữ liệu chiều sâu nhiễu bất thường, camera nóng hoặc kết quả đo lệch sau va đập, cần kiểm tra đồng thời cáp, USB host, SDK, sensor và hệ thống quang học trước khi quyết định thay thiết bị.
Do Astra Embedded S hiện thuộc nhóm sản phẩm Legacy, lỗi compatibility giữa driver, OpenNI SDK, Orbbec SDK và hệ điều hành cũng cần được kiểm tra kỹ. Không nên kết luận camera bị hỏng chỉ vì một ứng dụng mới hoặc một SDK không còn hỗ trợ đầy đủ model này.
Nếu cần kiểm tra Camera 3D Orbbec Astra Embedded S, xử lý cáp và connector USB-C, IR Projector, Depth Sensor, RGB Sensor, ASIC xử lý, calibration, hệ thống quang học, driver, SDK hoặc PCB bị chập và oxy hóa, hãy liên hệ Trung tâm bảo hành Viện Máy Tính để được tư vấn và kiểm tra theo tình trạng thực tế của thiết bị.
Hotline Viện Máy Tính: 0967891080


 0967891080

