
-
7:30 - 20:30
Cả CN & Lễ -

-


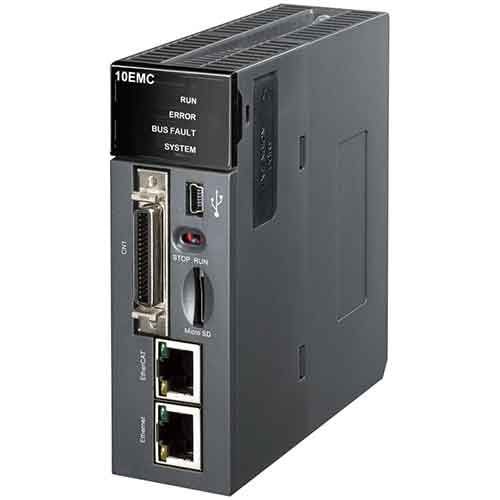
Delta AH10EMC-5A là module điều khiển chuyển động EtherCAT thuộc dòng PLC AH Series, được thiết kế cho các hệ thống tự động hóa cần đồng bộ nhiều servo và thực hiện các bài toán motion control phức tạp. Model AH10EMC-5A hỗ trợ tối đa 16 trục EtherCAT với tốc độ truyền thông 100Mbps và thời gian đồng bộ tối thiểu 1ms ở cấu hình 16 trục.
Khác với các module phát xung truyền thống sử dụng tín hiệu pulse/direction để điều khiển từng servo riêng lẻ, AH10EMC-5A sử dụng mạng EtherCAT để trao đổi lệnh, trạng thái và dữ liệu chuyển động với nhiều thiết bị trên cùng một hệ thống mạng thời gian thực. Thiết bị hỗ trợ nội suy tuyến tính từ 2 đến 6 trục, nội suy cung tròn 2 trục và nội suy xoắn ốc 3 trục, phù hợp với máy đóng gói, máy gia công, máy lắp ráp, hệ thống robot và các máy công nghiệp nhiều trục.
Theo catalogue chính thức của Delta, AH10EMC-5A còn tích hợp cổng Ethernet, khe Micro SD, Mini-USB lập trình, EtherNet/IP Adapter, Hot-Swapping, Diagnosis và LED trạng thái. Module có dung lượng chương trình 256k steps, vùng Data Register D/L lần lượt 64k/64k words, tốc độ thực thi lệnh LD 0.08µs và hỗ trợ tối đa 4096 Function Block instances. Trong hệ Compact Motion Control, AH10EMC-5A còn có thể được lắp vào CPU slot của motion backplane và hoạt động như CPU điều khiển hệ thống.
Điểm quan trọng nhất của AH10EMC-5A là khả năng quản lý tối đa 16 trục chuyển động trên mạng EtherCAT. Thay vì mỗi servo cần một cặp tín hiệu phát xung riêng, EtherCAT cho phép nhiều servo drive được kết nối nối tiếp trong cùng mạng và trao đổi dữ liệu theo chu kỳ đồng bộ.
Kiến trúc này đặc biệt phù hợp với máy có nhiều trục cần phối hợp chính xác như máy đóng gói tốc độ cao, máy cắt, máy dán nhãn, hệ thống pick-and-place hoặc các dây chuyền lắp ráp. Việc giảm số lượng dây điều khiển riêng cho từng trục cũng giúp tủ điện và hệ thống đấu nối gọn hơn.
Delta công bố AH10EMC-5A sử dụng EtherCAT communication motion control với tốc độ 100Mbps. EtherCAT là mạng Ethernet công nghiệp được tối ưu cho việc trao đổi dữ liệu theo chu kỳ nhanh và đồng bộ nhiều thiết bị chuyển động.
Trong hệ thống motion, tốc độ đường truyền không phải yếu tố duy nhất quyết định hiệu năng. Chu kỳ đồng bộ, số lượng trục, chương trình điều khiển, cấu hình servo và topology mạng đều ảnh hưởng tới khả năng phản hồi của toàn hệ thống.
Catalogue Delta công bố thời gian đồng bộ tối thiểu của nhóm AH EtherCAT Motion là 0.5ms với 8 trục, 1ms với 16 trục và 2ms với 32 trục. Do AH10EMC-5A là phiên bản 16 trục, thông số tương ứng của model là 1ms.
Chu kỳ đồng bộ 1ms giúp nhiều servo cập nhật lệnh chuyển động theo thời điểm thống nhất, hạn chế sai lệch giữa các trục trong các bài toán nội suy hoặc đồng bộ cơ khí điện tử.
AH10EMC-5A hỗ trợ nội suy tuyến tính từ 2 đến 6 trục. Trong chế độ này, nhiều trục được điều khiển đồng thời để đầu công tác di chuyển theo một quỹ đạo tuyến tính được xác định trước.
Chức năng này có thể ứng dụng trong hệ thống gantry, máy định vị nhiều trục, máy cắt hoặc cơ cấu chuyển động XYZ kết hợp thêm các trục quay. Khả năng nội suy nhiều trục giúp PLC không chỉ ra lệnh từng servo độc lập mà còn phối hợp chúng thành một chuyển động thống nhất.
Delta công bố AH10EMC-5A hỗ trợ nội suy cung tròn 2 trục. Hai servo được điều khiển phối hợp để tạo quỹ đạo cong hoặc cung tròn theo yêu cầu của chương trình.
Trong quá trình vận hành, độ chính xác của quỹ đạo không chỉ phụ thuộc module điều khiển mà còn chịu ảnh hưởng của servo drive, motor, cơ khí, backlash, encoder và quá trình tuning hệ thống.
AH10EMC-5A hỗ trợ 3-axis helical interpolation. Đây là dạng phối hợp chuyển động trong đó hai trục tạo chuyển động tròn đồng thời một trục khác dịch chuyển, hình thành quỹ đạo dạng xoắn ốc hoặc helix.
Chức năng này phù hợp với một số cơ cấu gia công, cuộn dây, cấp liệu hoặc chuyển động ba chiều yêu cầu các trục hoạt động đồng bộ theo quan hệ hình học.
Hệ AH Motion của Delta hỗ trợ E-Cam, hay Electronic Cam. Chức năng này cho phép tạo quan hệ chuyển động điện tử giữa một trục chủ và một hoặc nhiều trục phụ dựa trên profile được định nghĩa bằng chương trình thay cho cơ cấu cam cơ khí truyền thống.
E-Cam đặc biệt hữu ích trong máy đóng gói, máy in, máy cắt theo chiều dài và các thiết bị cần trục phụ thay đổi vị trí theo quy luật của trục chính.
Catalogue Delta có lưu ý rõ rằng các module EtherCAT AHxxEMC-5A không hỗ trợ G-code. Vì vậy không nên lấy chức năng G-code từ một số module motion hoặc controller khác để gán cho AH10EMC-5A.
Nếu ứng dụng bắt buộc chạy chương trình gia công dựa trực tiếp trên G-code, cần lựa chọn nền tảng motion được Delta công bố hỗ trợ chức năng này thay vì giả định AH10EMC-5A có sẵn.
AH10EMC-5A hỗ trợ các chế độ đầu vào UD, PD, AB và 4AB. Những chế độ này phục vụ việc tiếp nhận tín hiệu xung hoặc encoder trong các bài toán cần theo dõi vị trí, hướng chuyển động hoặc tín hiệu từ thiết bị ngoại vi phù hợp.
Việc lựa chọn đúng mode phải đi kèm sơ đồ đấu dây và loại tín hiệu thực tế. Nếu cấu hình AB nhưng tín hiệu ngoài sử dụng kiểu khác, giá trị vị trí hoặc hướng đếm có thể không chính xác dù phần cứng module vẫn bình thường.
AH10EMC-5A có dung lượng chương trình 256k steps, lớn hơn đáng kể các CPU AH Series cấp cơ bản. Dung lượng này phục vụ cả logic điều khiển PLC và các thuật toán motion có độ phức tạp cao.
Khi module được sử dụng như CPU trong Compact Motion Control System, chương trình có thể xử lý đồng thời logic máy, trạng thái I/O, trình tự sản xuất và các lệnh chuyển động EtherCAT.
Delta công bố vùng Data Register D và L của AH10EMC-5A đều có dung lượng 64k words. Các vùng nhớ này có thể lưu tham số, trạng thái hệ thống, dữ liệu chuyển động và các biến phục vụ chương trình tự động hóa.
Tốc độ thực thi lệnh LD được công bố là 0.08 micro giây. Đây là thông số thể hiện khả năng xử lý một loại lệnh cơ bản của CPU bên trong module.
Thời gian scan thực tế vẫn phụ thuộc số lượng lệnh, Function Block, trao đổi EtherCAT, Ethernet, I/O và nhiều tác vụ khác. Không nên hiểu 0.08µs là thời gian hoàn thành toàn bộ chương trình.
AH10EMC-5A hỗ trợ tối đa 4096 Function Block instances. Đây là lợi thế khi chương trình có nhiều đối tượng chuyển động hoặc các khối điều khiển được tái sử dụng cho nhiều trục và nhiều cơ cấu.
Ngoài cổng EtherCAT dành cho mạng motion, AH10EMC-5A còn tích hợp Ethernet communication port. Giao diện này phục vụ kết nối với máy tính, HMI, hệ thống mạng công nghiệp hoặc các chức năng truyền thông khác được module hỗ trợ.
Cần phân biệt rõ cổng Ethernet thông thường và đường EtherCAT. Việc cắm sai cổng hoặc cấu hình sai mạng có thể khiến servo không được nhận dù phần cứng vẫn hoạt động.
Delta công bố AH10EMC-5A hỗ trợ EtherNet/IP ở Adapter Mode, với tối đa 16 TCP connections và 32 CIP connections. RPI được công bố từ 2 đến 1000ms, PPS 3200 và tối đa 250 words cho mỗi connection.
Adapter Mode cho phép thiết bị tham gia mạng EtherNet/IP với vai trò thiết bị được Scanner truy cập. Không nên hiểu đây là EtherNet/IP Scanner nếu catalogue không công bố chức năng đó cho AH10EMC-5A.
AH10EMC-5A tích hợp Mini-USB cho kết nối lập trình và khe Micro SD phục vụ lưu trữ dữ liệu hoặc các chức năng được hỗ trợ bởi hệ thống. Đây là các giao diện hữu ích trong quá trình commissioning, sao lưu và bảo trì máy.
Một đặc điểm quan trọng của dòng AHxxEMC-5A là có thể lắp vào CPU slot trên motion backplane chuyên dụng và hoạt động như CPU. Trong cấu hình Compact Motion Control System, module có thể đảm nhận cả logic PLC lẫn điều khiển chuyển động.
Delta cũng lưu ý hệ Compact Motion Control không hỗ trợ expansion backplane. Vì vậy khi thiết kế hệ thống cần kiểm tra kiến trúc rack ngay từ đầu thay vì mặc định có thể mở rộng giống cấu hình PLC AH tiêu chuẩn.
AH10EMC-5A hỗ trợ Hot-Swapping, Diagnosis Function và LED trạng thái. Các chức năng này giúp kỹ thuật viên chẩn đoán trạng thái module và hỗ trợ bảo trì trong hệ thống được thiết kế phù hợp.
Tuy nhiên motion controller liên quan trực tiếp tới các trục chuyển động. Không nên tự ý tháo module khi máy đang chạy chỉ dựa vào tính năng Hot-Swap. Cần đưa hệ thống về trạng thái an toàn và thực hiện theo đúng quy trình kỹ thuật của Delta cũng như nhà chế tạo máy.
EtherCAT và E-Cam giúp đồng bộ các servo kéo màng, cấp liệu, hàn, cắt và vận chuyển theo chu kỳ máy.
Các trục XYZ, trục quay hoặc bàn định vị có thể được phối hợp bằng nội suy nhiều trục để thực hiện trình tự lắp ráp chính xác.
Khả năng điều khiển 16 trục giúp module phù hợp với cơ cấu gantry, robot Cartesian hoặc hệ thống gắp đặt có nhiều servo hoạt động đồng thời.
Đồng bộ EtherCAT và E-Cam có thể phục vụ các bài toán cắt theo chiều dài, căn vị trí hoặc phối hợp chuyển động với băng tải.
Các tình trạng dưới đây là những sự cố thiết bị motion control và hệ thống EtherCAT nói chung có thể phát sinh do nguồn điện, cáp mạng, servo, cấu hình, chương trình, backplane hoặc linh kiện. Đây không phải khẳng định Delta AH10EMC-5A có lỗi thiết kế hoặc chắc chắn sẽ gặp các vấn đề này.
Nguồn rack, backplane, connector hoặc mạch nguồn bên trong có thể liên quan. Nếu nhiều module đồng thời mất nguồn cần ưu tiên kiểm tra nguồn hệ thống.
Cáp EtherCAT, thứ tự node, servo drive, cấu hình thiết bị hoặc cổng mạng đều có thể là nguyên nhân. Nên kiểm tra topology và trạng thái từng slave trước khi kết luận controller hỏng.
Nếu chỉ một node lỗi, cần kiểm tra cáp trước và sau node, nguồn servo và drive đó. Một slave lỗi có thể ảnh hưởng các thiết bị nằm phía sau trong topology tuyến.
Cổng EtherCAT master, cáp đầu tuyến, nguồn controller hoặc cấu hình mạng chung cần được kiểm tra trước khi nghi ngờ nhiều servo cùng hỏng.
Chu kỳ EtherCAT, cấu hình motion, servo tuning, E-Cam hoặc cơ khí có thể gây sai lệch. Không nên mặc định lỗi đồng bộ luôn đến từ AH10EMC-5A.
Sai tham số tọa độ, chiều trục, đơn vị, gear ratio hoặc chương trình nội suy đều có thể khiến quỹ đạo khác dự kiến. Cần kiểm tra project trước khi sửa phần cứng.
Ethernet và EtherCAT là các giao diện có chức năng khác nhau. Cổng Ethernet hoạt động bình thường không khẳng định phần EtherCAT cũng đang cấu hình đúng.
Cáp USB, driver, phần mềm hoặc connector Mini-USB có thể liên quan. Nếu thử nhiều cáp và máy tính vẫn không nhận thì mạch giao tiếp cần được kiểm tra.
Thẻ nhớ, định dạng hoặc khe Micro SD có thể là nguyên nhân. Nên thử thẻ tương thích trước khi xác định connector hoặc mạch đọc thẻ bị lỗi.
Diagnosis cần được đọc để xác định lỗi chương trình, backplane, EtherCAT, thiết bị slave hoặc phần cứng. LED ERROR chỉ là dấu hiệu cần chẩn đoán thêm.
Nguồn backplane không ổn định, connector tiếp xúc kém, nhiệt độ hoặc lỗi phần cứng có thể gây reset. Nếu toàn bộ rack reset cùng lúc nên kiểm tra bộ nguồn trước.
Địa chỉ IP, cấu hình Adapter, RPI, connection hoặc thiết bị Scanner có thể chưa phù hợp. AH10EMC-5A được Delta công bố ở Adapter Mode nên vai trò của thiết bị trong mạng phải được cấu hình đúng.
Nên kiểm tra phần cứng khi module không khởi động dù nguồn và backplane đã tốt, cổng EtherCAT không nhận bất kỳ slave đã xác nhận hoạt động, Mini-USB mất hoàn toàn chức năng, Ethernet không Link với nhiều cáp khác nhau hoặc module liên tục reset và báo lỗi phần cứng.
Nếu sự cố chỉ xảy ra với một servo, một đoạn cáp hoặc một profile motion cụ thể, cần kiểm tra drive, cáp và chương trình trước. Việc thay controller khi nguyên nhân nằm ở servo hoặc cấu hình sẽ không xử lý được vấn đề.
Delta công bố AH10EMC-5A hỗ trợ tối đa 16 trục EtherCAT.
EtherCAT communication motion control hoạt động ở tốc độ 100Mbps.
Thời gian đồng bộ tối thiểu được công bố là 1ms với cấu hình 16 trục.
Có. Module hỗ trợ nội suy tuyến tính 2–6 trục, nội suy cung tròn 2 trục và nội suy xoắn ốc 3 trục.
Không. Delta lưu ý các module AHxxEMC-5A không hỗ trợ G-code.
Có. AH10EMC-5A tích hợp cổng Ethernet bên cạnh mạng EtherCAT Motion.
Có. Delta công bố EtherNet/IP Adapter Mode, tối đa TCP 16 và CIP 32 connections.
Dung lượng chương trình của module là 256k steps.
Có. Delta công bố module có thể lắp tại CPU slot của motion backplane và hoạt động như CPU trong hệ Compact Motion Control.
Không. Cần kiểm tra servo drive, nguồn, cáp EtherCAT, node và cấu hình trước khi xác định cổng EtherCAT trên controller bị lỗi.
Delta AH10EMC-5A là module Motion Control 16 trục sử dụng EtherCAT 100Mbps, thời gian đồng bộ tối thiểu 1ms ở 16 trục, hỗ trợ nội suy tuyến tính 2–6 trục, nội suy cung tròn 2 trục, nội suy xoắn ốc 3 trục, E-Cam, Ethernet, EtherNet/IP Adapter, Mini-USB và Micro SD. Module có dung lượng chương trình 256k steps, Data Register D/L 64k words và tốc độ thực thi LD 0.08µs.
Trong quá trình vận hành, những hiện tượng module không RUN, mất EtherCAT, servo không được nhận, nhiều trục báo lỗi truyền thông, chuyển động mất đồng bộ, Ethernet hoặc Mini-USB không hoạt động cần được kiểm tra lần lượt từ nguồn, motion backplane, cáp EtherCAT, servo drive, topology mạng, cấu hình và chương trình trước khi xác định lỗi phần cứng.
Nếu cần kiểm tra mạch nguồn, connector backplane, cổng EtherCAT, cổng Ethernet, HDC interface, Mini-USB, khe Micro SD, CPU, bộ nhớ, LED trạng thái hoặc PCB của Delta AH10EMC-5A, khách hàng có thể liên hệ Trung tâm bảo hành Viện Máy Tính để được kiểm tra tình trạng, sửa chữa hoặc đề xuất thay thế hạng mục phù hợp.
Hotline Viện Máy Tính: 0967891080


 0967891080

